Преглеждания: 26 Автор: Редактор на сайта Време на публикуване: 20.10.2023 г. Произход: сайт


Намерете доставчици и производители на морски задвижващи системи за безпилотни подводни превозни средства; UUV, AUV, ROV, включително морски двигатели, подводни електрически двигатели и задвижване с променлива плаваемост.
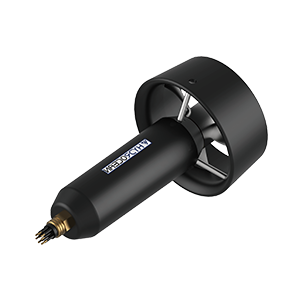
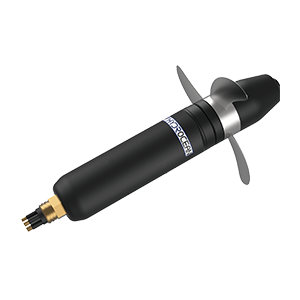
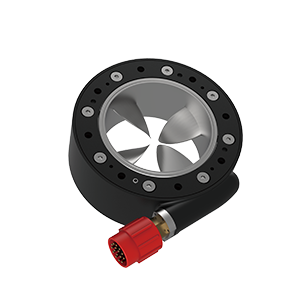
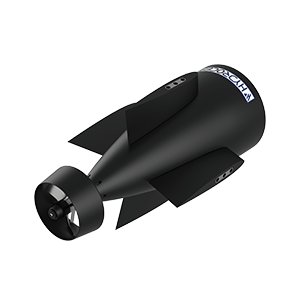
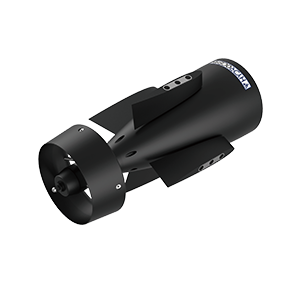
Най-често срещаната форма на морска задвижваща система за AUV (автономни подводни превозни средства) и ROV (дистанционно управлявани превозни средства) е морският двигател. Подводните тласкачи са задвижващи устройства, които комбинират витло с хидравличен или електрически двигател. Хидравличните тласкащи системи заемат много място и тегло поради допълнителните компоненти като клапани и тръби и затова обикновено се намират само в по-големите ROVs от работна класа.
Boxfish ROV, включващ осем 3D-векторни морски тласкащи устройства
BlueROV2 с тласкащи устройства Blue Robotics T200 ROV
Електрическите подводни двигатели обикновено използват безчеткови синхронни двигатели с постоянен ток или постоянен магнит. Тези двигатели могат да бъдат запечатани в кухини, пълни с въздух или масло, или да използват наводнен дизайн, който позволява на водата да влезе в контакт с двигателя, осигурявайки допълнително охлаждане и смазване.
Някои UUV (безпилотни подводни превозни средства) може да имат тласкащи устройства, разположени по такъв начин, че да осигурят векторна тяга, което позволява на превозното средство да контролира прецизно посоката си на движение. ROVs обикновено са оборудвани с четири, шест или осем ROV тласкачи. Необходими са най-малко шест тласкащи устройства, за да осигурят пълно движение с шест степени на свобода (повдигане, повдигане, люлеене, накланяне, наклон и отклонение).
Витлата, които преобразуват въртенето в тяга, трябва да бъдат съобразени с въртящия момент на двигателя за максимална ефективност. Те също трябва да бъдат произведени от устойчив на корозия материал, като сплав от алуминий и неръждаема стомана, тъй като ще бъдат постоянно потопени в солена вода.
Тласкащо устройство T200 ROV на Blue Robotics
Подводните планери използват различна форма на задвижване, известна като задвижване с променлива плаваемост. Този метод използва вътрешен мехур, който може да се надуе или изпусне, за да промени плътността на превозното средство, карайки го да се издига или потъва, както е необходимо. Планерът използва подводни крила, за да генерира движение напред, докато превозното средство се спуска, в резултат на което моделът на движение на планера прилича на профил на зъб на трион. Поради липсата на компоненти като двигатели, те изискват много малко енергия и могат да работят по-дълго от много типични AUV.