بازدید: 26 نویسنده: ویرایشگر سایت زمان انتشار: 2023-10-20 منبع: سایت


تامین کنندگان و سازندگان سیستم های نیروی محرکه دریایی برای وسایل نقلیه زیر آب بدون سرنشین را بیابید. UUV، AUV، ROV، از جمله رانشگرهای دریایی، موتورهای الکتریکی زیردریایی و نیروی محرکه با شناوری متغیر.
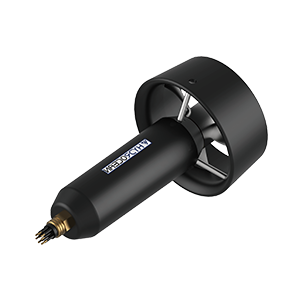
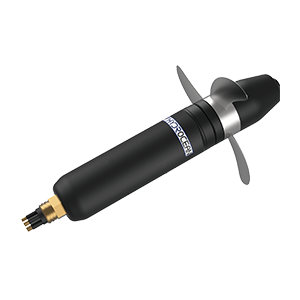
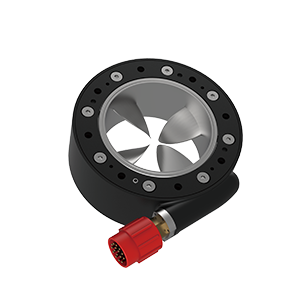
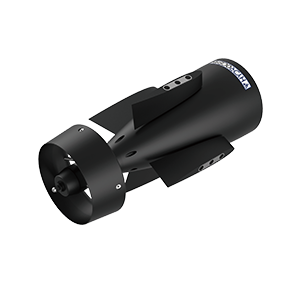
متداولترین شکل سیستم نیروی محرکه دریایی برای AUV (وسایل نقلیه زیر آب خودگردان) و ROV (وسایل نقلیه از راه دور) پیشران دریایی است. رانشگرهای زیر آب، ابزارهای محرکه ای هستند که یک ملخ را با یک موتور هیدرولیک یا الکتریکی ترکیب می کنند. سیستمهای رانشگر هیدرولیک به دلیل اجزای اضافی مانند شیرها و لولهها، فضا و وزن زیادی را اشغال میکنند و بنابراین معمولاً فقط در ROVهای بزرگتر کلاس کار یافت میشوند.
Boxfish ROV دارای هشت رانشگر دریایی با بردار سه بعدی
BlueROV2 دارای رانشگرهای Blue Robotics T200 ROV
رانشگرهای الکتریکی زیر آب معمولاً از موتورهای سنکرون بدون جاروبک DC یا آهنربای دائم استفاده می کنند. این موتورها ممکن است در داخل حفره های پر از هوا یا روغن آب بندی شوند، یا از طرحی سیلابی استفاده کنند که اجازه می دهد آب با موتور تماس پیدا کند و خنک کننده و روانکاری اضافی را فراهم کند.
برخی از UUV ها (وسایل نقلیه زیرآبی بدون سرنشین) ممکن است دارای پیشرانه هایی باشند که به گونه ای چیده شده اند که نیروی رانش بردار را فراهم کنند، که به وسیله نقلیه اجازه می دهد تا جهت حرکت خود را دقیقاً کنترل کند. ROV ها معمولاً به چهار، شش یا هشت رانشگر ROV مجهز می شوند. حداقل شش رانشگر برای ارائه حرکت کامل شش درجه آزادی (سرخ، بالا آمدن، تاب خوردن، غلتش، پیچ و تاب و انحراف) مورد نیاز است.
ملخهایی که چرخش را به رانش تبدیل میکنند، برای حداکثر کارایی باید با گشتاور موتور مطابقت داده شوند. آنها همچنین باید از مواد مقاوم در برابر خوردگی مانند آلیاژ فولاد ضد زنگ آلومینیوم ساخته شوند، زیرا دائماً در آب شور غوطه ور خواهند شد.
رانشگر ROV T200 Blue Robotics
گلایدرهای زیر آب از شکل متفاوتی از نیروی محرکه استفاده می کنند که به عنوان پیشرانه با شناوری متغیر شناخته می شود. این روش از یک مثانه داخلی استفاده می کند که می تواند باد یا تخلیه شود تا تراکم وسیله نقلیه را تغییر دهد و در صورت لزوم آن را بالا یا پایین کند. گلایدر از هیدروفویل ها برای ایجاد حرکت رو به جلو در هنگام پایین آمدن وسیله نقلیه استفاده می کند که در نتیجه الگوی حرکت گلایدر شبیه یک پروفیل دندانه اره است. به دلیل عدم وجود قطعاتی مانند موتورها، آنها به قدرت بسیار کمی نیاز دارند و نسبت به بسیاری از AUV های معمولی می توانند مدت زمان بیشتری کار کنند.