ビュー: 26 著者: サイト編集者 公開時間: 2023-10-20 起源: サイト


無人水中車両用の海洋推進システムのサプライヤーとメーカーを検索します。 UUV、AUV、ROV (船舶用スラスター、海中電気モーター、可変浮力推進装置を含む)。
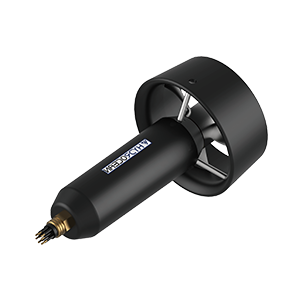
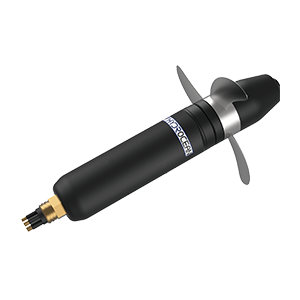
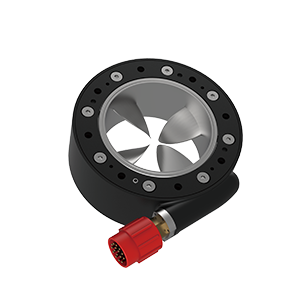
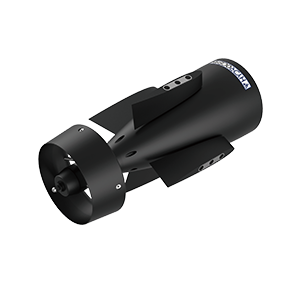
AUV (自律型水中ビークル) および ROV (遠隔操作ビークル) 用の船舶推進システムの最も一般的な形式は、船舶用スラスターです。水中スラスターは、プロペラと油圧モーターまたは電気モーターを組み合わせた推進装置です。油圧スラスター システムは、バルブやパイプなどの追加コンポーネントにより多くのスペースと重量を占めるため、通常は大型の作業用 ROV にのみ搭載されています。
8 つの 3D ベクトル海洋スラスターを備えたハコフグ ROV
Blue Robotics T200 ROV スラスターを搭載した BlueROV2
電気水中スラスターは通常、ブラシレス DC または永久磁石同期モーターを使用します。これらのモーターは、空気または油で満たされた空洞内に密閉されているか、水がモーターと接触できるようにする浸水設計を使用して、追加の冷却と潤滑を提供します。
一部の UUV (無人水中ビークル) には、ベクトル推力を提供するように配置されたスラスターが搭載されている場合があり、これによりビークルの移動方向を正確に制御できます。 ROV には通常、4 つ、6 つ、または 8 つの ROV スラスターが装備されています。完全な 6 自由度の動き (サージ、ヒーブ、揺れ、ロール、ピッチ、ヨー) を実現するには、少なくとも 6 つのスラスターが必要です。
回転を推力に変換するプロペラは、効率を最大化するためにモーターのトルクに合わせる必要があります。また、常に塩水に浸されるため、アルミニウムとステンレス鋼の合金などの耐食性の材料で製造する必要があります。
Blue Robotics の T200 ROV スラスター
水中グライダーは、可変浮力推進として知られる異なる形式の推進を使用します。この方法では、車両の密度を変化させるために膨張または収縮できる内部の空気袋を利用し、必要に応じて車両を上昇または沈降させます。グライダーは水中翼を使用して車両が降下するときに前進運動を生成し、その結果、グライダーの運動パターンは鋸歯状のプロファイルに似ています。モーターなどのコンポーネントがないため、必要な電力は非常に少なく、多くの一般的な AUV よりも長時間動作できます。