Pandangan: 26 Pengarang: Editor Tapak Masa Terbitan: 2023-10-20 Asal: tapak


Cari pembekal & pengilang Sistem Tujahan Marin untuk kenderaan bawah air tanpa pemandu; UUV, AUV, ROV, termasuk Pendorong Marin, Motor Elektrik Dasar Laut & Pendorong Keapungan Boleh Ubah.
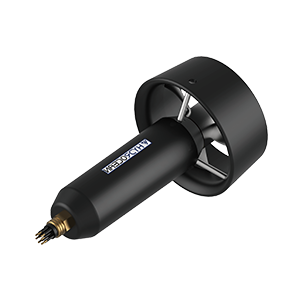
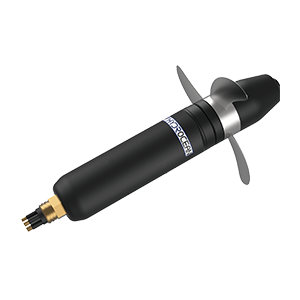
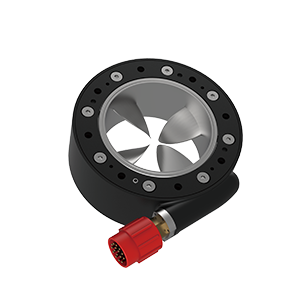
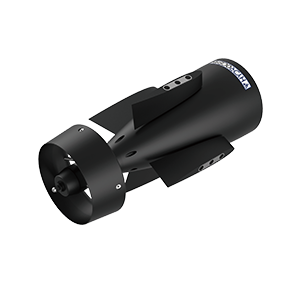
Bentuk sistem pendorong marin yang paling biasa untuk AUV (kenderaan bawah air berautonomi) dan ROV (kenderaan kendalian jauh) ialah pendorong marin. Pendorong bawah air ialah peranti pendorong yang menggabungkan kipas dengan motor hidraulik atau elektrik. Sistem pendorong hidraulik mengambil banyak ruang dan berat kerana komponen tambahan seperti injap dan paip, dan biasanya hanya terdapat pada ROV kelas kerja yang lebih besar.
Boxfish ROV menampilkan lapan pendorong marin vektor 3D
BlueROV2 menampilkan pendorong Blue Robotics T200 ROV
Pendorong bawah air elektrik biasanya menggunakan DC tanpa berus atau motor segerak magnet kekal. Motor ini mungkin dimeterai dalam rongga berisi udara atau minyak, atau menggunakan reka bentuk banjir yang membolehkan air bersentuhan dengan motor, memberikan penyejukan dan pelinciran tambahan.
Sesetengah UUV (kenderaan bawah air tanpa pemandu) mungkin mempunyai pendorong yang disusun sedemikian rupa untuk memberikan tujahan vektor, yang membolehkan kenderaan mengawal arah pergerakannya dengan tepat. ROV biasanya dilengkapi dengan empat, enam, atau lapan penujah ROV. Sekurang-kurangnya enam pendorong diperlukan untuk menyediakan pergerakan enam darjah kebebasan penuh (surge, heave, sway, roll, pitch dan yaw).
Kipas, yang menukar putaran kepada tujah, perlu dipadankan dengan tork motor untuk kecekapan maksimum. Ia juga perlu dihasilkan daripada bahan tahan kakisan seperti aloi keluli tahan karat aluminium, kerana ia akan sentiasa terendam dalam air masin.
Pendorong ROV T200 Blue Robotics
Glider bawah air menggunakan bentuk pendorongan berbeza yang dikenali sebagai pendorong daya apungan berubah-ubah. Kaedah ini menggunakan pundi kencing dalaman yang boleh dinaikkan atau kempis untuk menukar ketumpatan kenderaan, menjadikannya naik atau tenggelam mengikut keperluan. Glider menggunakan hidrofoil untuk menghasilkan gerakan ke hadapan semasa kenderaan menurun, dengan keputusan bahawa corak pergerakan glider menyerupai profil gigi gergaji. Disebabkan kekurangan komponen seperti motor, ia memerlukan kuasa yang sangat sedikit dan boleh beroperasi untuk tempoh yang lebih lama daripada kebanyakan AUV biasa.