Dilihat: 26 Penulis: Editor Situs Waktu Publikasi: 20-10-2023 Asal: Lokasi


Temukan pemasok & produsen Sistem Propulsi Laut untuk kendaraan bawah air tak berawak; UUV, AUV, ROV, termasuk Pendorong Laut, Motor Listrik Bawah Laut & Penggerak Daya Apung Variabel.
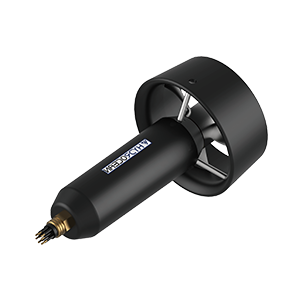
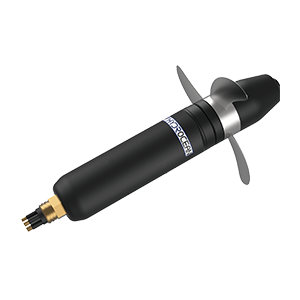
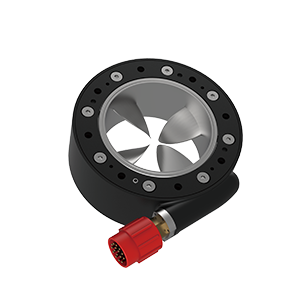
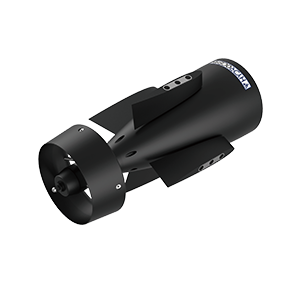
Bentuk sistem propulsi laut yang paling umum untuk AUV (kendaraan bawah air otonom) dan ROV (kendaraan yang dioperasikan dari jarak jauh) adalah pendorong laut. Pendorong bawah air adalah alat penggerak yang menggabungkan baling-baling dengan motor hidrolik atau listrik. Sistem pendorong hidraulik memakan banyak ruang dan berat karena adanya komponen tambahan seperti katup dan pipa, sehingga biasanya hanya ditemukan pada ROV kelas kerja yang lebih besar.
ROV Boxfish menampilkan delapan pendorong laut dengan vektor 3D
BlueROV2 menampilkan pendorong ROV Blue Robotics T200
Pendorong bawah air listrik biasanya menggunakan motor DC brushless atau motor sinkron magnet permanen. Motor ini dapat disegel di dalam rongga berisi udara atau oli, atau menggunakan desain terendam yang memungkinkan air bersentuhan dengan motor, sehingga memberikan pendinginan dan pelumasan ekstra.
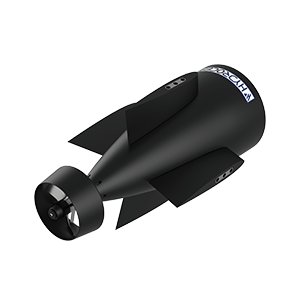
Beberapa UUV (kendaraan bawah air tak berawak) mungkin memiliki pendorong yang diatur sedemikian rupa untuk memberikan gaya dorong vektor, yang memungkinkan kendaraan mengontrol arah pergerakannya secara tepat. ROV biasanya dilengkapi dengan empat, enam, atau delapan pendorong ROV. Setidaknya enam pendorong diperlukan untuk memberikan gerakan enam derajat kebebasan penuh (gelombang, heave, sway, roll, pitch dan yaw).
Baling-baling, yang mengubah putaran menjadi gaya dorong, perlu disesuaikan dengan torsi motor untuk efisiensi maksimum. Bahan-bahan tersebut juga harus dibuat dari bahan tahan korosi seperti paduan aluminium-baja tahan karat, karena bahan-bahan tersebut akan terus-menerus terendam air asin.
Pendorong ROV T200 Blue Robotics
Pesawat layang bawah air menggunakan bentuk propulsi berbeda yang dikenal sebagai propulsi daya apung variabel. Metode ini memanfaatkan kantung internal yang dapat dipompa atau dikempiskan untuk mengubah kepadatan kendaraan, sehingga naik atau turun sesuai kebutuhan. Glider menggunakan hidrofoil untuk menghasilkan gerakan maju saat kendaraan turun, sehingga pola pergerakan glider menyerupai profil gigi gergaji. Karena kurangnya komponen seperti motor, mereka memerlukan daya yang sangat kecil dan dapat beroperasi untuk jangka waktu yang lebih lama dibandingkan kebanyakan AUV pada umumnya.