ကြည့်ရှုမှုများ- 26 စာရေးသူ- Site Editor ထုတ်ဝေချိန်- 2023-10-20 မူရင်း- ဆိုက်


မောင်းသူမဲ့ ရေအောက်ယာဉ်များအတွက် Marine Propulsion Systems ၏ ပေးသွင်းသူများနှင့် ထုတ်လုပ်သူများကို ရှာပါ။ Marine Thrusters၊ Subsea Electric Motors နှင့် Variable-Buoyancy Propulsion အပါအဝင် UUV၊ AUV၊ ROV။
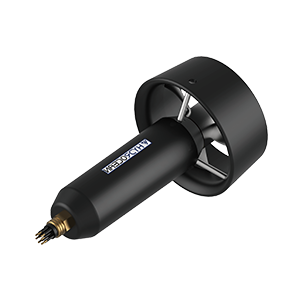
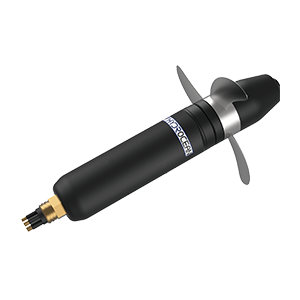
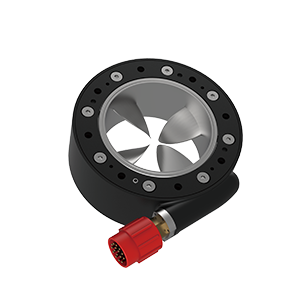
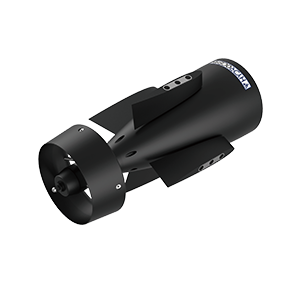
AUVs (ကိုယ်ပိုင်အုပ်ချုပ်ခွင့်ရရေအောက်ယာဉ်များ) နှင့် ROV (အဝေးထိန်းယာဉ်များ) အတွက် အဏ္ဏဝါတွန်းကန်အားစနစ်၏ အသုံးအများဆုံးပုံစံမှာ marine thruster ဖြစ်သည်။ Underwater thrusters များသည် ဟိုက်ဒရောလစ် သို့မဟုတ် လျှပ်စစ်မော်တာနှင့် ပန်ကာကို ပေါင်းစပ်သည့် တွန်းကန်အား ကိရိယာများဖြစ်သည်။ အဆို့ရှင်များနှင့် ပိုက်များကဲ့သို့သော အပိုအစိတ်အပိုင်းများကြောင့် ဟိုက်ဒရောလစ်တွန်းအားပေးသည့်စနစ်များသည် နေရာနှင့် အလေးချိန်များစွာယူနိုင်ပြီး ပိုကြီးသောလုပ်ငန်းသုံး ROV များတွင်သာ တွေ့ရတတ်သည်။
Boxfish ROV တွင် 3D လှည့်ပတ်ထားသော marine thrusters ရှစ်ခုပါရှိသည်။
BlueROV2 တွင် Blue Robotics T200 ROV thrusters များ ပါဝင်ပါသည်။
လျှပ်စစ်ရေအောက်တွန်းအားပေးစက်များသည် များသောအားဖြင့် brushless DC သို့မဟုတ် အမြဲတမ်းသံလိုက်ထပ်တူကျသောမော်တာများကို အသုံးပြုကြသည်။ ဤမော်တာများသည် လေ သို့မဟုတ် ဆီဖြည့်ထားသော အပေါက်များအတွင်း အလုံပိတ်ထားနိုင်သည်၊ သို့မဟုတ် မော်တာနှင့် ထိတွေ့နိုင်စေသည့် ရေလွှမ်းမိုးမှုပုံစံကို အသုံးပြုကာ အပိုအအေးနှင့် ချောဆီများကို ပံ့ပိုးပေးနိုင်သည်။
အချို့သော UUV များ (မောင်းသူမဲ့ရေအောက်ယာဉ်များ) တွင် တွန်းအားများကို ပံ့ပိုးပေးသည့်နည်းလမ်းဖြင့် တွန်းအားများပါရှိပြီး ယာဉ်သည် ၎င်း၏ရွေ့လျားမှုလမ်းကြောင်းကို တိကျစွာထိန်းချုပ်နိုင်စေပါသည်။ ROV များကို အများအားဖြင့် ROV thrusters လေးခု၊ ခြောက်ခု သို့မဟုတ် ရှစ်ခုပါရှိသည်။ လွတ်လပ်မှု ခြောက်ဒီဂရီ အပြည့် လှုပ်ရှားမှု (လှိုင်းတံခွန်၊ တုန်လှုပ်၊ လှုပ်လှုပ်၊ လှိမ့်လိုက်၊ တီးခတ် နှင့် ယက်သည်) အတွက် အနည်းဆုံး တွန်းစက် ခြောက်ခု လိုအပ်သည်။
လည်ပတ်မှုကို တွန်းအားအဖြစ်သို့ ပြောင်းလဲပေးသော ပန်ကာများသည် အမြင့်ဆုံးထိရောက်မှုရရှိရန် မော်တာ torque နှင့် ကိုက်ညီရန် လိုအပ်သည်။ ၎င်းတို့ကို ရေငန်တွင် အမြဲနစ်မြုပ်နေမည်ဖြစ်သောကြောင့် ၎င်းတို့အား အလူမီနီယံ-သံမဏိသတ္တုစပ်ကဲ့သို့သော သံချေးတက်မှုကို ခံနိုင်ရည်ရှိသော ပစ္စည်းမှ ထုတ်လုပ်ရန် လိုအပ်ပါသည်။
Blue Robotics ၏ T200 ROV thruster
ရေအောက် glider များသည် variable-buoyancy propulsion ဟုခေါ်သော မတူညီသော တွန်းကန်အားကို အသုံးပြုသည်။ ဤနည်းလမ်းသည် ယာဉ်၏သိပ်သည်းဆကို ပြောင်းလဲရန်၊ လိုအပ်သလို တက်လာခြင်း သို့မဟုတ် နစ်သွားစေရန် ဖောင်းခြင်း သို့မဟုတ် ပျော့ပျောင်းနိုင်သော အတွင်းဆီးအိမ်တစ်ခုကို အသုံးပြုသည်။ glider သည် ယာဉ်ဆင်းလာသည်နှင့်အမျှ ရှေ့ရွေ့လျားမှုကို ထုတ်ပေးရန်အတွက် hydrofoils ကို အသုံးပြုကာ glider ၏ ရွေ့လျားမှုပုံစံသည် လွှသွားပရိုဖိုင်နှင့် ဆင်တူသည်။ မော်တာကဲ့သို့သော အစိတ်အပိုင်းများ မရှိခြင်းကြောင့် ၎င်းတို့သည် ပါဝါအနည်းငယ်သာ လိုအပ်ပြီး ပုံမှန် AUV များထက် ကြာရှည်စွာ လည်ပတ်နိုင်သည်။