Visninger: 26 Forfatter: Nettstedredaktør Publiseringstid: 20-10-2023 Opprinnelse: nettsted


Finn leverandører og produsenter av Marine Propulsion Systems for ubemannede undervannsfarkoster; UUV, AUV, ROV, inkludert marine thrustere, undervannselektriske motorer og fremdrift med variabel oppdrift.
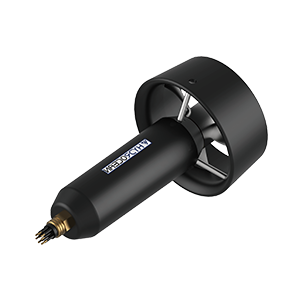
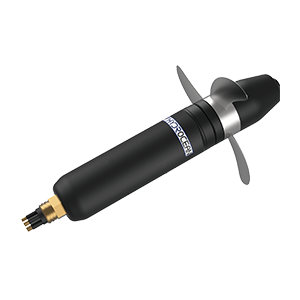
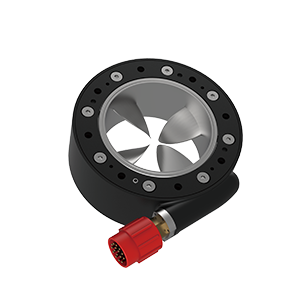
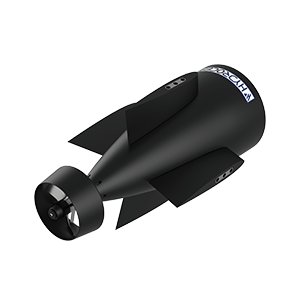
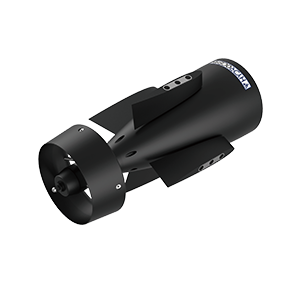
Den vanligste formen for marint fremdriftssystem for AUV-er (autonome undervannsfarkoster) og ROV-er (fjernstyrte kjøretøyer) er den marine thrusteren. Undervanns thrustere er fremdriftsenheter som kombinerer en propell med en hydraulisk eller elektrisk motor. Hydrauliske thrustersystemer tar opp mye plass og vekt på grunn av de ekstra komponentene som ventiler og rør, og finnes derfor vanligvis bare på de større ROV-ene i arbeidsklassen.
Boxfish ROV med åtte 3D-vektorerte marine thrustere
BlueROV2 med Blue Robotics T200 ROV thrustere
Elektriske undervanns thrustere bruker vanligvis børsteløse DC eller permanent magnet synkronmotorer. Disse motorene kan være forseglet i luft- eller oljefylte hulrom, eller bruke en oversvømmet design som lar vann komme i kontakt med motoren, noe som gir ekstra kjøling og smøring.
Noen UUV-er (ubemannede undervannsfarkoster) kan ha thrustere arrangert på en slik måte at de gir vektorisert skyvekraft, som gjør at kjøretøyet kan kontrollere bevegelsesretningen nøyaktig. ROV-er er vanligvis utstyrt med fire, seks eller åtte ROV-thrustere. Minst seks thrustere kreves for å gi full bevegelse på seks frihetsgrader (sving, hiv, svai, rull, pitch og yaw).
Propeller, som konverterer rotasjon til skyvekraft, må tilpasses motorens dreiemoment for maksimal effektivitet. De må også lages av et korrosjonsbestandig materiale som en aluminium-rustfri stållegering, siden de hele tiden vil være nedsenket i saltvann.
Blue Robotics sin T200 ROV thruster
Undervannsglidere bruker en annen form for fremdrift kjent som fremdrift med variabel oppdrift. Denne metoden bruker en indre blære som kan blåses opp eller tømmes for å endre kjøretøyets tetthet, slik at den stiger eller synker etter behov. Seilflyet bruker hydrofoiler for å generere bevegelse fremover når kjøretøyet går ned, med det resultat at bevegelsesmønsteret til glideren ligner en sagtannprofil. På grunn av mangelen på komponenter som motorer, krever de svært lite strøm og kan fungere i lengre varighet enn mange typiske AUV-er.