Vaatamised: 26 Autor: saidi toimetaja Avaldamisaeg: 2023-10-20 Päritolu: Sait


Otsige mehitamata allveesõidukite jaoks mõeldud merejõusüsteemide tarnijaid ja tootjaid; UUV, AUV, ROV, sealhulgas laevamootorid, veealused elektrimootorid ja muutuva ujuvjõuga tõukejõud.
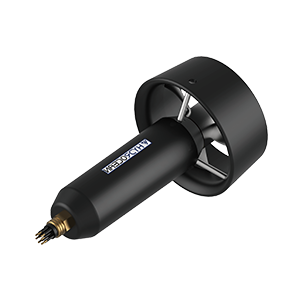
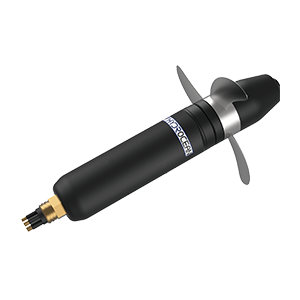
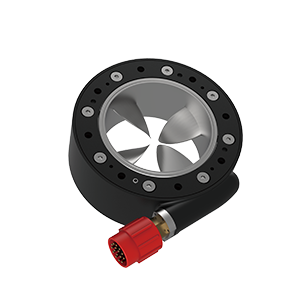
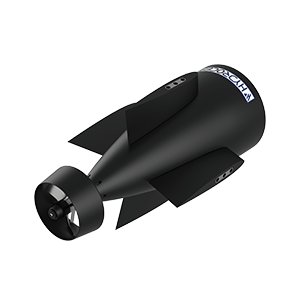
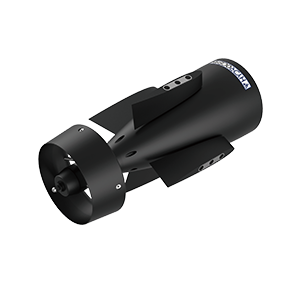
Kõige levinum AUV-de (autonoomsed allveesõidukid) ja ROV-ide (kaugjuhitavad sõidukid) tõukejõusüsteemi vorm on meretõukur. Veealused tõukurid on tõukejõuseadmed, mis ühendavad propelleri hüdro- või elektrimootoriga. Hüdraulilised tõukejõusüsteemid võtavad tänu lisakomponentidele, nagu ventiilid ja torud, palju ruumi ja kaalu ning seetõttu leidub neid tavaliselt ainult suurematel tööklassi ROV-idel.
Boxfish ROV, millel on kaheksa 3D-vektoriga meretõukurit
BlueROV2, millel on Blue Robotics T200 ROV tõukurid
Elektrilistes veealustes tõukurites kasutatakse tavaliselt harjadeta alalisvoolu või püsimagnetitega sünkroonmootoreid. Need mootorid võivad olla suletud õhu- või õliga täidetud õõnsustesse või kasutada üleujutatud konstruktsiooni, mis võimaldab mootoriga kokku puutuda, pakkudes täiendavat jahutust ja määrimist.
Mõnel UUV-il (mehitamata allveesõidukid) võivad olla tõukurid, mis on paigutatud nii, et need tagavad vektortõukejõu, mis võimaldab sõidukil täpselt oma liikumissuunda juhtida. ROV-id on tavaliselt varustatud nelja, kuue või kaheksa ROV-tõukuriga. Täieliku kuue vabadusastme (tõuke, tõuke, õõtsumise, veeremise, kalde ja pöörde) tagamiseks on vaja vähemalt kuut tõukurit.
Propellerid, mis muudavad pöörlemise tõukejõuks, tuleb maksimaalse efektiivsuse saavutamiseks sobitada mootori pöördemomendiga. Samuti peavad need olema valmistatud korrosioonikindlast materjalist, näiteks alumiiniumi-roostevaba terase sulamist, kuna need on pidevalt soolases vees.
Blue Roboticsi T200 ROV-tõukur
Veealused purilennukid kasutavad teistsugust tõukejõu vormi, mida nimetatakse muutuva ujuvjõuga tõukejõuks. See meetod kasutab sisemist põit, mida saab pumbata või tühjendada, et muuta sõiduki tihedust, pannes selle vastavalt vajadusele üles tõusma või vajuma. Purilennuk kasutab tiiburlaevu, et tekitada sõiduki laskumisel edasiliikumine, mille tulemusena sarnaneb purilennuki liikumismuster saehamba profiiliga. Komponentide (nt mootorid) puudumise tõttu vajavad need väga vähe võimsust ja võivad töötada kauem kui paljud tüüpilised AUV-d.