Перегляди: 26 Автор: Редактор сайту Час публікації: 20.10.2023 Походження: Сайт


Знайти постачальників і виробників морських рухових систем для безпілотних підводних апаратів; UUV, AUV, ROV, включаючи морські рушії, підводні електродвигуни та рушійні установки зі змінною плавучістю.
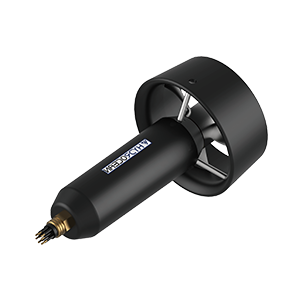
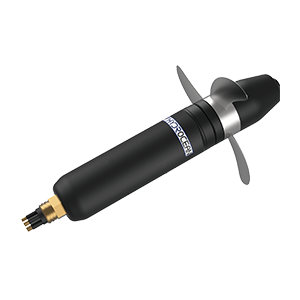
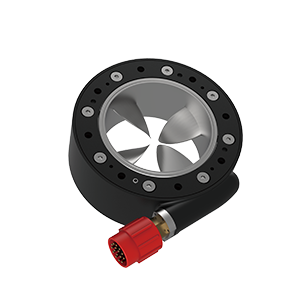
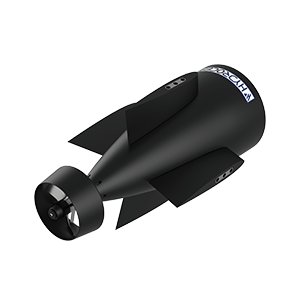
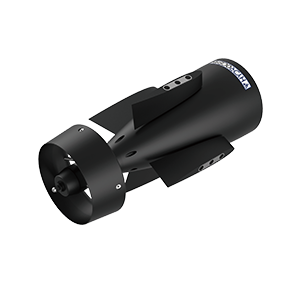
Найпоширенішою формою морської силової установки для AUV (автономних підводних апаратів) і ROV (дистанційно керованих апаратів) є морський двигун. Підводні підрулюючі пристрої - це рушійні установки, які поєднують гребний гвинт з гідравлічним або електричним двигуном. Гідравлічні підрулюючі системи займають багато місця та ваги через додаткові компоненти, такі як клапани та труби, і тому зазвичай зустрічаються лише на великих ROV робочого класу.
Boxfish ROV з вісьмома 3D-векторними морськими двигунами
BlueROV2 із двигунами Blue Robotics T200 ROV
Електричні підводні двигуни зазвичай використовують безщіточні синхронні двигуни постійного струму або постійні магніти. Ці двигуни можуть бути закриті в порожнинах, заповнених повітрям або маслом, або використовувати заливну конструкцію, яка дозволяє воді контактувати з двигуном, забезпечуючи додаткове охолодження та змащення.
Деякі UUV (безпілотні підводні апарати) можуть мати рушії, розташовані таким чином, щоб забезпечити векторизовану тягу, що дозволяє апарату точно контролювати напрямок руху. ROV зазвичай оснащені чотирма, шістьма або вісьмома двигунами ROV. Щонайменше шість підрулювачів необхідні для забезпечення повного руху з шістьма ступенями свободи (помилка, підйом, коливання, крен, тангаж і поворот).
Для досягнення максимальної ефективності пропелери, які перетворюють обертання на тягу, повинні бути узгоджені з крутним моментом двигуна. Вони також мають бути виготовлені зі стійкого до корозії матеріалу, такого як сплав алюмінію та нержавіючої сталі, оскільки вони постійно перебувають у солоній воді.
Підрулюючий двигун T200 ROV від Blue Robotics
Підводні планери використовують іншу форму руху, відому як рух із змінною плавучістю. У цьому методі використовується внутрішній сечовий міхур, який можна надувати або спускати, щоб змінити щільність транспортного засобу, змушуючи його підійматися або опускатися за потреби. Планер використовує крила на підводних крилах для створення руху вперед під час зниження транспортного засобу, в результаті чого модель руху планера нагадує профіль пилки. Через відсутність таких компонентів, як двигуни, вони потребують дуже мало енергії та можуть працювати довше, ніж багато типових АНПА.