Wyświetlenia: 26 Autor: Edytor witryny Czas publikacji: 20.10.2023 Pochodzenie: Strona


Znajdź dostawców i producentów morskich systemów napędowych dla bezzałogowych pojazdów podwodnych; UUV, AUV, ROV, w tym stery strumieniowe do zastosowań morskich, podmorskie silniki elektryczne i napędy o zmiennym pływaniu.
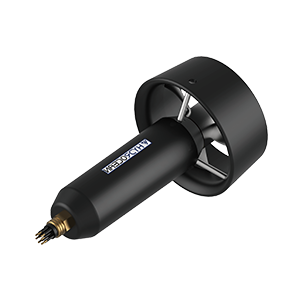
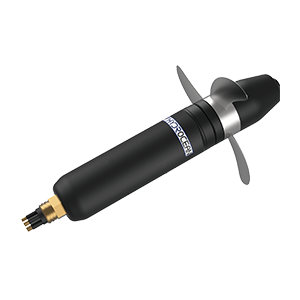
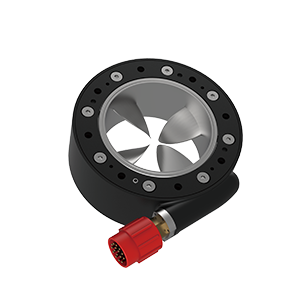
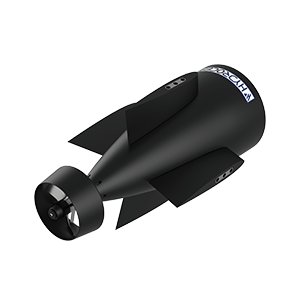
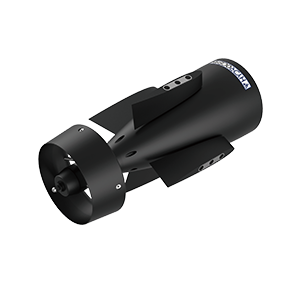
Najbardziej rozpowszechnioną formą morskiego układu napędowego dla AUV (autonomicznych pojazdów podwodnych) i ROV (pojazdów zdalnie sterowanych) jest ster strumieniowy. Podwodne stery strumieniowe to urządzenia napędowe, które łączą śmigło z silnikiem hydraulicznym lub elektrycznym. Hydrauliczne układy sterów strumieniowych zajmują dużo miejsca i masy ze względu na dodatkowe komponenty, takie jak zawory i rury, dlatego zwykle można je znaleźć tylko w większych pojazdach ROV klasy roboczej.
Robot ROV Boxfish wyposażony w osiem morskich silników odrzutowych z wektorami 3D
BlueROV2 wyposażony w silniki odrzutowe Blue Robotics T200 ROV
Elektryczne silniki podwodne zwykle wykorzystują bezszczotkowe silniki synchroniczne prądu stałego lub z magnesami trwałymi. Silniki te mogą być uszczelnione w komorach wypełnionych powietrzem lub olejem lub mieć konstrukcję zalaną, która umożliwia kontakt wody z silnikiem, zapewniając dodatkowe chłodzenie i smarowanie.
Niektóre UUV (bezzałogowe pojazdy podwodne) mogą posiadać silniki strumieniowe rozmieszczone w taki sposób, aby zapewniały ciąg wektorowy, co pozwala pojazdowi na precyzyjną kontrolę kierunku jego ruchu. Pojazdy ROV są powszechnie wyposażone w cztery, sześć lub osiem silników ROV. Aby zapewnić pełny ruch o sześciu stopniach swobody (przypływ, falowanie, kołysanie, przechylenie, przechylenie i odchylenie), wymaganych jest co najmniej sześć silników odrzutowych.
Aby uzyskać maksymalną wydajność, śmigła, które przekształcają obrót w ciąg, muszą być dopasowane do momentu obrotowego silnika. Muszą być również wykonane z materiału odpornego na korozję, takiego jak stop aluminium i stali nierdzewnej, ponieważ będą stale zanurzone w słonej wodzie.
Ster strumieniowy T200 ROV firmy Blue Robotics
Szybowce podwodne wykorzystują inną formę napędu, zwaną napędem o zmiennej wyporności. Metoda ta wykorzystuje wewnętrzny pęcherz, który można napompować lub spuścić powietrze, aby zmienić gęstość pojazdu, powodując jego wznoszenie lub opadanie w zależności od potrzeb. Szybowiec wykorzystuje wodoloty do generowania ruchu do przodu podczas opadania pojazdu, w wyniku czego wzór ruchu szybowca przypomina profil zęba piły. Ze względu na brak komponentów, takich jak silniki, wymagają one bardzo małej mocy i mogą działać dłużej niż wiele typowych pojazdów AUV.