Visninger: 26 Forfatter: Webstedsredaktør Udgivelsestid: 20-10-2023 Oprindelse: websted


Find leverandører og producenter af Marine Propulsion Systems til ubemandede undervandsfartøjer; UUV, AUV, ROV, inklusive marine thrustere, undersøiske elektriske motorer og fremdrift med variabel opdrift.
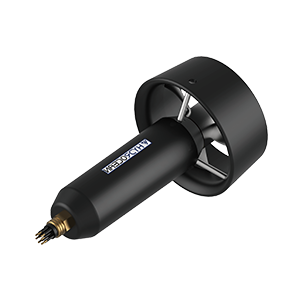
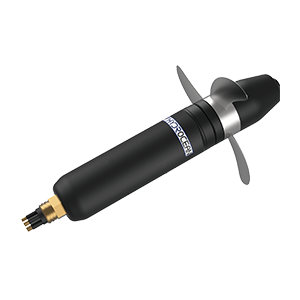
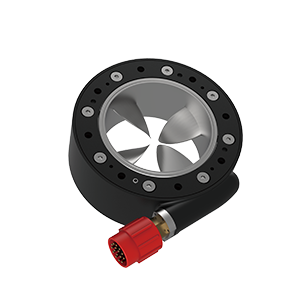
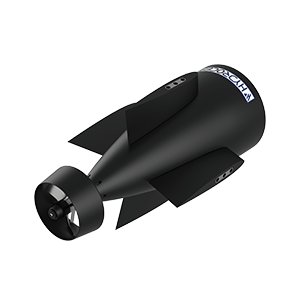
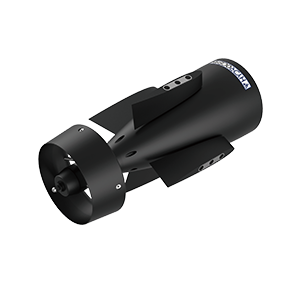
Den mest almindelige form for marine fremdriftssystem for AUV'er (autonome undervandsfartøjer) og ROV'er (fjernbetjente køretøjer) er marine thrusteren. Undervands thrustere er fremdriftsanordninger, der kombinerer en propel med en hydraulisk eller elektrisk motor. Hydrauliske thrustersystemer optager meget plads og vægt på grund af de ekstra komponenter såsom ventiler og rør, og findes derfor normalt kun på de større ROV'er i arbejdsklassen.
Boxfish ROV med otte 3D-vektorerede marine thrustere
BlueROV2 med Blue Robotics T200 ROV thrustere
Elektriske undervands thrustere bruger normalt børsteløse DC eller permanent magnet synkronmotorer. Disse motorer kan være forseglet i luft- eller oliefyldte hulrum eller bruge et oversvømmet design, der tillader vand at komme i kontakt med motoren, hvilket giver ekstra køling og smøring.
Nogle UUV'er (ubemandede undervandsfartøjer) kan have thrustere arrangeret på en sådan måde, at de giver vektoriseret tryk, som gør det muligt for køretøjet præcist at kontrollere sin bevægelsesretning. ROV'er er almindeligvis udstyret med fire, seks eller otte ROV thrustere. Der kræves mindst seks thrustere for at give fuld bevægelse på seks frihedsgrader (sving, hævning, svaj, rulning, stigning og krøjning).
Propeller, som konverterer rotation til tryk, skal tilpasses til motorens drejningsmoment for maksimal effektivitet. De skal også være fremstillet af et korrosionsbestandigt materiale såsom en aluminium-rustfri stållegering, da de konstant vil være nedsænket i saltvand.
Blue Robotics' T200 ROV thruster
Undervandssvævefly bruger en anden form for fremdrift kendt som fremdrift med variabel opdrift. Denne metode bruger en indvendig blære, der kan pustes op eller tømmes for at ændre køretøjets tæthed, så den stiger eller synker efter behov. Svæveflyet bruger hydrofoils til at generere fremadgående bevægelse, når køretøjet sænker sig, med det resultat, at svæveflyets bevægelsesmønster ligner en savtandsprofil. På grund af manglen på komponenter såsom motorer, kræver de meget lidt strøm og kan fungere i længere varighed end mange typiske AUV'er.