Visningar: 26 Författare: Webbplatsredaktör Publiceringstid: 2023-10-20 Ursprung: Plats


Hitta leverantörer och tillverkare av marina framdrivningssystem för obemannade undervattensfordon; UUV, AUV, ROV, inklusive marina thrustrar, undervattenselektriska motorer och framdrivning med variabel flytkraft.
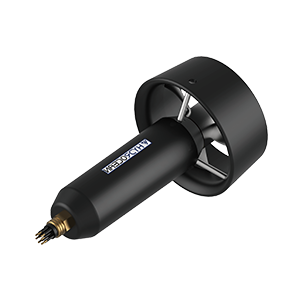
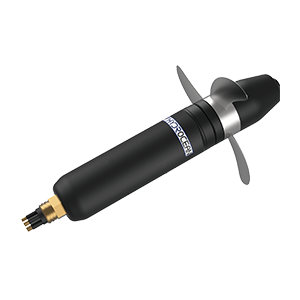
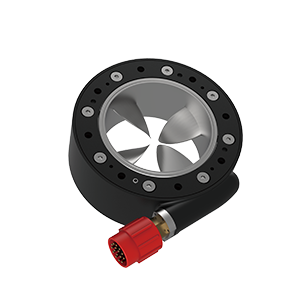
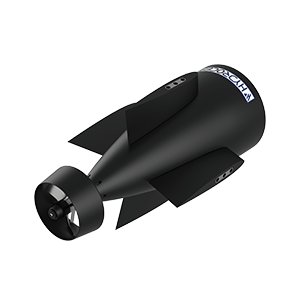
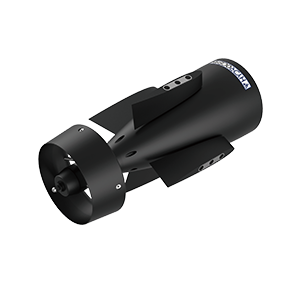
Den vanligaste formen av marint framdrivningssystem för AUV:er (autonoma undervattensfarkoster) och ROV:er (fjärrstyrda fordon) är marinpropellern. Undervattenspropeller är framdrivningsanordningar som kombinerar en propeller med en hydraulisk eller elektrisk motor. Hydrauliska thrustersystem tar upp mycket utrymme och vikt på grund av de extra komponenterna som ventiler och rör, och finns därför vanligtvis bara på de större ROV:arna i arbetsklassen.
Boxfish ROV med åtta 3D-vektorade marina thrustrar
BlueROV2 med Blue Robotics T200 ROV-propeller
Elektriska undervattenspropeller använder vanligtvis borstlösa DC- eller permanentmagnetsynkronmotorer. Dessa motorer kan vara förseglade i luft- eller oljefyllda kaviteter, eller använda en översvämmad design som gör att vatten kommer i kontakt med motorn, vilket ger extra kylning och smörjning.
Vissa UUV:er (obemannade undervattensfarkoster) kan ha thrusters arrangerade på ett sådant sätt att de ger vektoriserad dragkraft, vilket gör att fordonet kan exakt kontrollera sin rörelseriktning. ROV:er är vanligtvis utrustade med fyra, sex eller åtta ROV-propeller. Minst sex propeller krävs för att ge full sex-frihetsrörelse (svall, hävning, svängning, rullning, stigning och girning).
Propellrar, som omvandlar rotation till dragkraft, måste anpassas till motorns vridmoment för maximal effektivitet. De måste också tillverkas av ett korrosionsbeständigt material som en legering av aluminium och rostfritt stål, eftersom de ständigt kommer att vara nedsänkta i saltvatten.
Blue Robotics T200 ROV thruster
Undervattensglidare använder en annan form av framdrivning som kallas framdrivning med variabel flytkraft. Denna metod använder en inre blåsa som kan blåsas upp eller tömmas för att ändra fordonets densitet, så att den stiger eller sjunker efter behov. Segelflygplanet använder bärplan för att generera rörelse framåt när fordonet sjunker, med resultatet att rörelsemönstret på glidplanet liknar en sågtandsprofil. På grund av bristen på komponenter som motorer kräver de väldigt lite ström och kan fungera under längre tid än många vanliga AUV:er.