Vistas: 26 Autor: Editor del sitio Hora de publicación: 2023-10-20 Origen: Sitio


Encuentre proveedores y fabricantes de sistemas de propulsión marina para vehículos submarinos no tripulados; UUV, AUV, ROV, incluidos propulsores marinos, motores eléctricos submarinos y propulsión de flotabilidad variable.
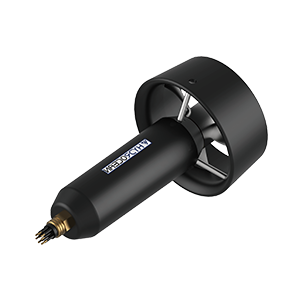
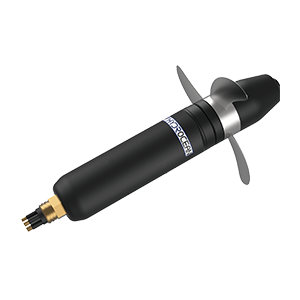
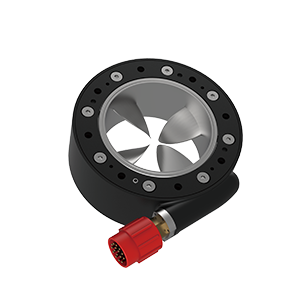
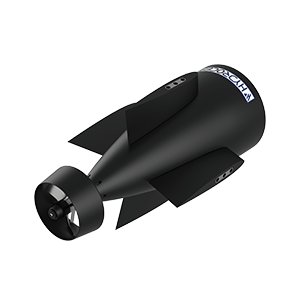
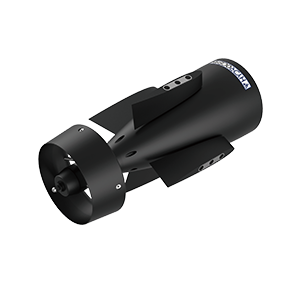
La forma más común de sistema de propulsión marina para AUV (vehículos submarinos autónomos) y ROV (vehículos operados a distancia) es el propulsor marino. Los propulsores submarinos son dispositivos de propulsión que combinan una hélice con un motor hidráulico o eléctrico. Los sistemas de propulsión hidráulica ocupan mucho espacio y peso debido a los componentes adicionales, como válvulas y tuberías, por lo que generalmente se encuentran solo en los ROV de clase laboral más grandes.
Boxfish ROV con ocho propulsores marinos con vectores 3D
BlueROV2 con propulsores ROV T200 de Blue Robotics
Los propulsores submarinos eléctricos suelen utilizar motores síncronos de imanes permanentes o CC sin escobillas. Estos motores pueden estar sellados dentro de cavidades llenas de aire o aceite, o utilizar un diseño inundado que permite que el agua entre en contacto con el motor, proporcionando refrigeración y lubricación adicionales.
Algunos UUV (vehículos submarinos no tripulados) pueden tener propulsores dispuestos de tal manera que proporcionen un empuje vectorial, lo que permite al vehículo controlar con precisión su dirección de movimiento. Los ROV suelen estar equipados con cuatro, seis u ocho propulsores ROV. Se requieren al menos seis propulsores para proporcionar un movimiento completo de seis grados de libertad (marcha, elevación, balanceo, balanceo, cabeceo y guiñada).
Las hélices, que convierten la rotación en empuje, deben adaptarse al par del motor para lograr la máxima eficiencia. También deben estar fabricados con un material resistente a la corrosión, como una aleación de aluminio y acero inoxidable, ya que estarán constantemente sumergidos en agua salada.
Propulsor ROV T200 de Blue Robotics
Los planeadores submarinos utilizan una forma diferente de propulsión conocida como propulsión de flotabilidad variable. Este método utiliza una vejiga interna que se puede inflar o desinflar para cambiar la densidad del vehículo, haciéndolo ascender o descender según sea necesario. El planeador utiliza hidroalas para generar movimiento hacia adelante a medida que el vehículo desciende, con el resultado de que el patrón de movimiento del planeador se asemeja a un perfil en dientes de sierra. Debido a la falta de componentes como motores, requieren muy poca energía y pueden funcionar durante períodos más prolongados que muchos AUV típicos.