Maoni: 26 Mwandishi: Muda wa Kuchapisha kwa Mhariri wa Tovuti: 2023-10-20 Asili: Tovuti


Tafuta wauzaji na watengenezaji wa Marine Propulsion Systems kwa magari ya chini ya maji yasiyo na rubani; UUV, AUV, ROV, ikijumuisha Wasafirishaji wa Majini, Subsea Electric Motors & Variable-Buoyancy Propulsion.
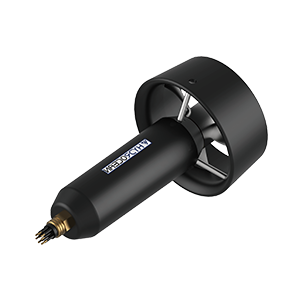
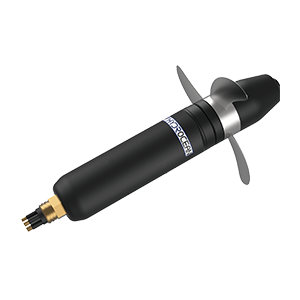
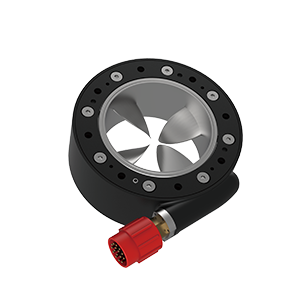
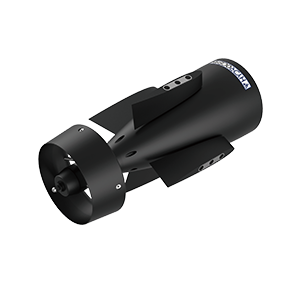
Aina ya kawaida ya mfumo wa uendeshaji wa baharini kwa AUVs (magari ya chini ya maji ya uhuru) na ROVs (magari yanayoendeshwa kwa mbali) ni kisukuma baharini. Virutubisho vya chini ya maji ni vifaa vya kusogeza vinavyochanganya propela na injini ya majimaji au ya umeme. Mifumo ya kusukuma kihaidroli huchukua nafasi na uzito mwingi kwa sababu ya vipengee vya ziada kama vile vali na mabomba, na hivyo kwa kawaida hupatikana kwenye ROVs kubwa zaidi za darasa la kazi.
Boxfish ROV iliyo na wasukuma nane wa baharini wenye vekta 3D
BlueROV2 iliyo na viboreshaji vya Roboti za Bluu T200 ROV
Virutubisho vya umeme chini ya maji kwa kawaida hutumia DC isiyo na brashi au motors za kusawazisha za sumaku za kudumu. Motors hizi zinaweza kufungwa ndani ya mashimo yaliyojaa hewa au mafuta, au kutumia muundo uliojaa maji unaoruhusu maji kugusana na injini, kutoa ubaridi wa ziada na ulainishaji.
Baadhi ya UUV (magari ya chini ya maji yasiyo na rubani) yanaweza kuwa na visukuma vilivyopangwa kwa njia ya kutoa msukumo wa vekta, ambayo inaruhusu gari kudhibiti kwa usahihi mwelekeo wake wa harakati. ROVs kwa kawaida huwa na visukuma vinne, sita, au vinane vya ROV. Angalau visukuma sita vinahitajika ili kutoa mwendo kamili wa digrii sita wa uhuru (kupanda, kuinua, kuyumba, kukunja, kuteremka na miayo).
Propela, ambazo hubadilisha mzunguko hadi msukumo, zinahitaji kulinganishwa na torati ya gari kwa ufanisi wa hali ya juu. Pia zinahitaji kutengenezwa kutoka kwa nyenzo zinazostahimili kutu kama vile aloi ya chuma cha pua ya alumini, kwani zitazamishwa kila mara kwenye maji ya chumvi.
Kipeperushi cha Roboti za Bluu cha T200 ROV
Vitelezi vya chini ya maji hutumia aina tofauti ya uendekezaji unaojulikana kama upenyezaji wa kubadilika-badilika. Njia hii hutumia kibofu cha ndani ambacho kinaweza kujazwa hewa au kupunguzwa ili kubadilisha msongamano wa gari, na kuifanya kupaa au kuzama inavyohitajika. Kielelezo hutumia hidrofoili kutengeneza mwendo wa mbele gari linaposhuka, na matokeo yake ni kwamba muundo wa kielelezo unafanana na wasifu wa msumeno. Kwa sababu ya ukosefu wa vifaa kama vile motors, zinahitaji nguvu kidogo sana na zinaweza kufanya kazi kwa muda mrefu kuliko AUV nyingi za kawaida.