Vues : 26 Auteur : Éditeur du site Heure de publication : 2023-10-20 Origine : Site


Trouver des fournisseurs et des fabricants de systèmes de propulsion marins pour véhicules sous-marins sans pilote ; UUV, AUV, ROV, y compris les propulseurs marins, les moteurs électriques sous-marins et la propulsion à flottabilité variable.
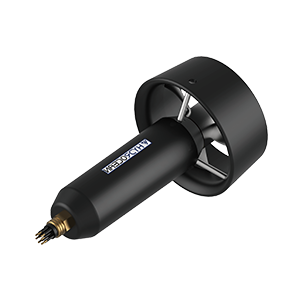
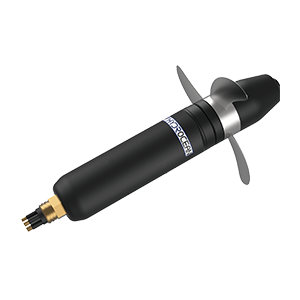
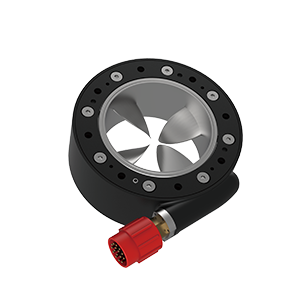
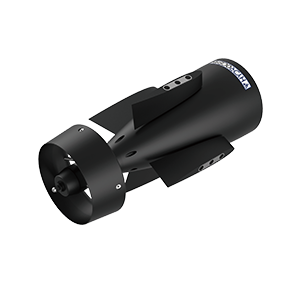
La forme la plus courante de système de propulsion marine pour les AUV (véhicules sous-marins autonomes) et les ROV (véhicules télécommandés) est le propulseur marin. Les propulseurs sous-marins sont des appareils de propulsion combinant une hélice avec un moteur hydraulique ou électrique. Les systèmes de propulseurs hydrauliques prennent beaucoup de place et de poids en raison des composants supplémentaires tels que les vannes et les tuyaux, et ne se trouvent donc généralement que sur les plus grands ROV de travail.
Boxfish ROV doté de huit propulseurs marins vectoriels 3D
BlueROV2 équipé des propulseurs Blue Robotics T200 ROV
Les propulseurs sous-marins électriques utilisent généralement des moteurs synchrones à courant continu ou à aimant permanent sans balais. Ces moteurs peuvent être scellés dans des cavités remplies d'air ou d'huile, ou utiliser une conception inondée qui permet à l'eau d'entrer en contact avec le moteur, fournissant ainsi un refroidissement et une lubrification supplémentaires.
Certains UUV (véhicules sous-marins sans pilote) peuvent avoir des propulseurs disposés de manière à fournir une poussée vectorielle, ce qui permet au véhicule de contrôler avec précision sa direction de mouvement. Les ROV sont généralement équipés de quatre, six ou huit propulseurs ROV. Au moins six propulseurs sont nécessaires pour fournir un mouvement complet à six degrés de liberté (montée, soulèvement, balancement, roulis, tangage et lacet).
Les hélices, qui convertissent la rotation en poussée, doivent être adaptées au couple du moteur pour une efficacité maximale. Ils doivent également être fabriqués à partir d’un matériau résistant à la corrosion tel qu’un alliage aluminium-acier inoxydable, car ils seront constamment immergés dans l’eau salée.
Le propulseur T200 ROV de Blue Robotics
Les planeurs sous-marins utilisent une forme différente de propulsion appelée propulsion à flottabilité variable. Cette méthode utilise une vessie interne qui peut être gonflée ou dégonflée pour modifier la densité du véhicule, le faisant monter ou descendre selon les besoins. Le planeur utilise des hydroptères pour générer un mouvement vers l'avant lorsque le véhicule descend, ce qui fait que le modèle de mouvement du planeur ressemble à un profil en dents de scie. En raison du manque de composants tels que des moteurs, ils nécessitent très peu de puissance et peuvent fonctionner pendant des durées plus longues que de nombreux AUV classiques.