Skatījumi: 26 Autors: Vietnes redaktors Publicēšanas laiks: 2023-10-20 Izcelsme: Vietne


Atrodiet bezpilota zemūdens transportlīdzekļu kuģu piedziņas sistēmu piegādātājus un ražotājus; UUV, AUV, ROV, tostarp jūras dzinēji, zemūdens elektromotori un mainīgas peldspējas dzinējspēks.
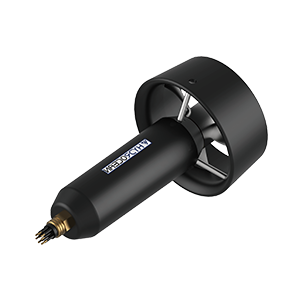
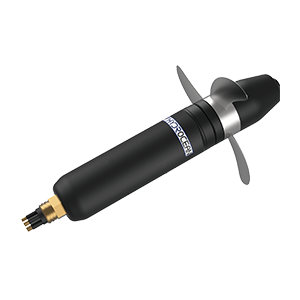
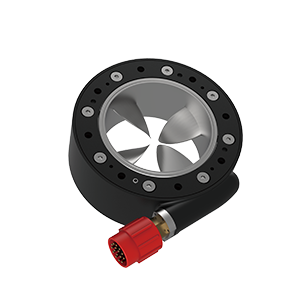
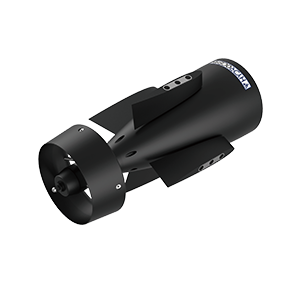
Visizplatītākā kuģu piedziņas sistēma AUV (autonomiem zemūdens transportlīdzekļiem) un ROV (attālināti vadāmiem transportlīdzekļiem) ir jūras dzineklis. Zemūdens dzinēji ir piedziņas ierīces, kas apvieno dzenskrūvi ar hidraulisko vai elektromotoru. Hidrauliskās dzinekļdzinēju sistēmas aizņem daudz vietas un svara papildu komponentu, piemēram, vārstu un cauruļu, dēļ, un tāpēc tās parasti atrodamas tikai lielākajos darba klases ROV.
Boxfish ROV ar astoņiem 3D vektoriem aprīkotiem jūras dzinējiem
BlueROV2 ar Blue Robotics T200 ROV dzinējiem
Elektriskie zemūdens dzinēji parasti izmanto bezsuku līdzstrāvas vai pastāvīgā magnēta sinhronos motorus. Šos motorus var noslēgt ar gaisu vai eļļu pildītos dobumos vai izmantot applūstošu konstrukciju, kas ļauj ūdenim nonākt saskarē ar motoru, nodrošinot papildu dzesēšanu un eļļošanu.
Dažiem UUV (bezpilota zemūdens transportlīdzekļiem) var būt dzinekļi, kas izvietoti tā, lai nodrošinātu vektorizētu vilci, kas ļauj transportlīdzeklim precīzi kontrolēt tā kustības virzienu. ROV parasti ir aprīkoti ar četriem, sešiem vai astoņiem ROV dzinējiem. Lai nodrošinātu pilnu sešu brīvības pakāpju kustību (pārspriegums, pacelšana, šūpošanās, sānsvere, slīpums un leņķis), ir nepieciešami vismaz seši dzinēji.
Lai nodrošinātu maksimālu efektivitāti, dzenskrūves, kas pārvērš rotāciju par vilci, ir jāpielāgo motora griezes momentam. Tiem arī jābūt izgatavotiem no korozijizturīga materiāla, piemēram, alumīnija un nerūsējošā tērauda sakausējuma, jo tie pastāvīgi tiks iegremdēti sālsūdenī.
Blue Robotics T200 ROV dzinējs
Zemūdens planieri izmanto citu piedziņas veidu, kas pazīstams kā mainīgas peldspējas dzinējspēks. Šī metode izmanto iekšējo urīnpūsli, ko var piepūst vai izlaist, lai mainītu transportlīdzekļa blīvumu, liekot tam pacelties vai nogrimt pēc vajadzības. Planieris izmanto zemūdens spārnus, lai radītu kustību uz priekšu, transportlīdzeklim nolaižoties, kā rezultātā planiera kustības modelis atgādina zāģa zoba profilu. Tā kā trūkst tādu sastāvdaļu kā motori, tiem ir nepieciešama ļoti maza jauda un tie var darboties ilgāk nekā daudzi tipiski AUV.