Katselukerrat: 26 Tekijä: Sivuston editori Julkaisuaika: 2023-10-20 Alkuperä: Sivusto


Etsi miehittämättömien vedenalaisten ajoneuvojen laivojen propulsiojärjestelmien toimittajat ja valmistajat; UUV, AUV, ROV, mukaan lukien laivapotkurit, vedenalaiset sähkömoottorit ja vaihtelevan kelluvuuden propulsio.
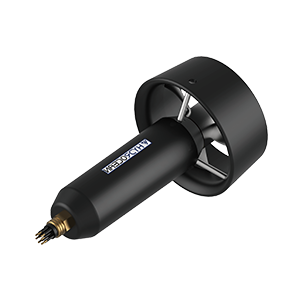
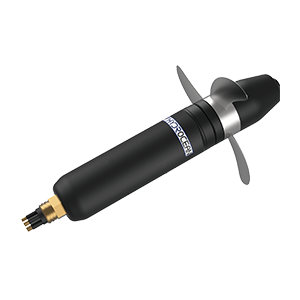
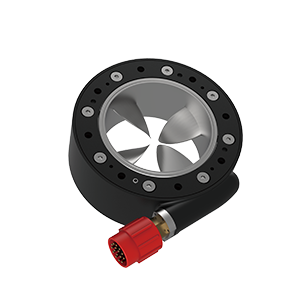
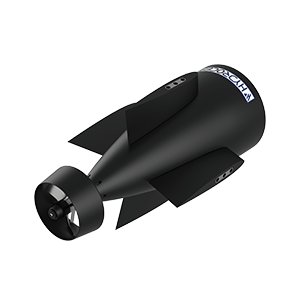
Yleisin AUV-ajoneuvojen (autonomisten vedenalaisten ajoneuvojen) ja ROV-ajoneuvojen (kauko-ohjattavien ajoneuvojen) laivojen propulsiojärjestelmä on laivojen potkuri. Vedenalaiset potkurit ovat propulsiolaitteita, jotka yhdistävät potkurin hydrauli- tai sähkömoottoriin. Hydrauliset potkurijärjestelmät vievät paljon tilaa ja painoa lisäkomponenttien, kuten venttiilien ja putkien, ansiosta, joten niitä löytyy yleensä vain suuremmista työluokan ROV-autoista.
Boxfish ROV sisältää kahdeksan 3D-vektorilla varustettua meripotkuria
BlueROV2, jossa on Blue Robotics T200 ROV -potkurit
Sähköisissä vedenalaisissa potkureissa käytetään yleensä harjattomia tasavirta- tai kestomagneettisynkronimoottoreita. Nämä moottorit voidaan tiivistää ilmalla tai öljyllä täytettyihin onteloihin tai käyttää tulvittua rakennetta, joka sallii veden joutua kosketuksiin moottorin kanssa, mikä tarjoaa ylimääräistä jäähdytystä ja voitelua.
Joissakin UUV-ajoneuvoissa (miehittämättömät vedenalaiset ajoneuvot) voi olla potkurit järjestetty siten, että ne tarjoavat vektoroidun työntövoiman, jonka avulla ajoneuvo voi ohjata tarkasti liikesuuntaansa. ROV-moottorit on yleensä varustettu neljällä, kuudella tai kahdeksalla ROV-potkurilla. Vähintään kuusi potkuria vaaditaan täyden kuuden vapausasteen liikkeen aikaansaamiseksi (purkaus, nousu, heiluminen, kallistus, kallistus ja kallistus).
Potkurit, jotka muuttavat pyörimisen työntövoimaksi, on sovitettava moottorin vääntömomenttiin maksimaalisen hyötysuhteen saavuttamiseksi. Ne on myös valmistettava korroosionkestävästä materiaalista, kuten alumiinin ja ruostumattoman teräksen seoksesta, koska ne ovat jatkuvasti suolavedessä.
Blue Roboticsin T200 ROV-potkuri
Vedenalaiset purjelentokonet käyttävät erilaista propulsiomuotoa, joka tunnetaan muuttuvan kelluvuuden propulsiona. Tässä menetelmässä käytetään sisäistä rakkoa, joka voidaan täyttää tai tyhjentää ajoneuvon tiheyden muuttamiseksi, jolloin se nousee tai vajoaa tarpeen mukaan. Purjelentokone käyttää kantosiipialuksia, jotka luovat eteenpäin liikettä ajoneuvon laskeutuessa, jolloin purjelentokoneen liikekuvio muistuttaa sahaprofiilia. Komponenttien, kuten moottoreiden, puutteen vuoksi ne vaativat hyvin vähän tehoa ja voivat toimia pidempään kuin monet tyypilliset AUV:t.