Mga Pagtingin: 26 May-akda: Site Editor Oras ng Pag-publish: 2023-10-20 Pinagmulan: Site


Maghanap ng mga supplier at manufacturer ng Marine Propulsion Systems para sa mga unmanned underwater na sasakyan; UUV, AUV, ROV, kabilang ang Marine Thrusters, Subsea Electric Motors at Variable-Buoyancy Propulsion.
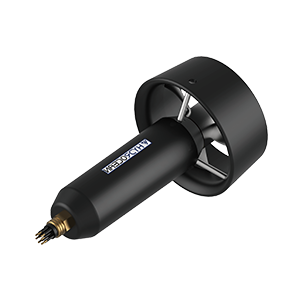
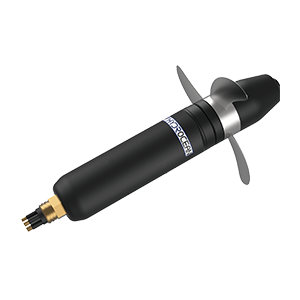
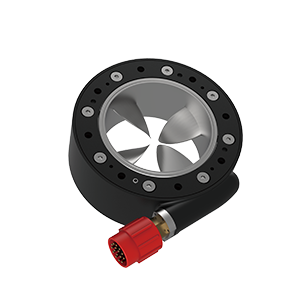
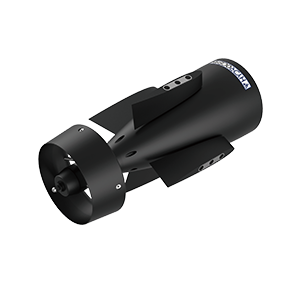
Ang pinakakaraniwang anyo ng marine propulsion system para sa mga AUV (autonomous underwater vehicle) at ROV (remote operated vehicles) ay ang marine thruster. Ang mga thruster sa ilalim ng tubig ay mga propulsion device na pinagsama ang propeller sa hydraulic o electric motor. Ang mga hydraulic thruster system ay kumukuha ng maraming espasyo at bigat dahil sa mga dagdag na bahagi tulad ng mga valve at pipe, at sa gayon ay kadalasang matatagpuan lamang sa mas malalaking work-class na ROV.
Boxfish ROV na nagtatampok ng walong 3D-vectored marine thruster
BlueROV2 na nagtatampok ng mga Blue Robotics T200 ROV thruster
Ang mga electric thruster sa ilalim ng tubig ay karaniwang gumagamit ng brushless DC o permanenteng magnet na magkakasabay na motor. Ang mga motor na ito ay maaaring selyuhan sa loob ng hangin o puno ng langis na mga lukab, o gumamit ng binaha na disenyo na nagpapahintulot sa tubig na madikit sa motor, na nagbibigay ng dagdag na paglamig at pagpapadulas.
Ang ilang mga UUV (mga unmanned underwater na sasakyan) ay maaaring may mga thruster na nakaayos sa paraang magbigay ng vectored thrust, na nagpapahintulot sa sasakyan na tumpak na kontrolin ang direksyon ng paggalaw nito. Ang mga ROV ay karaniwang nilagyan ng apat, anim, o walong ROV thruster. Hindi bababa sa anim na thruster ang kinakailangan upang magbigay ng buong anim na antas ng kalayaan na paggalaw (surge, heave, sway, roll, pitch at yaw).
Ang mga propeller, na nagko-convert ng pag-ikot sa thrust, ay kailangang itugma sa metalikang kuwintas ng motor para sa maximum na kahusayan. Kailangan din na gawa ang mga ito mula sa materyal na lumalaban sa kaagnasan tulad ng aluminyo-hindi kinakalawang na asero na haluang metal, dahil sila ay patuloy na lulubog sa tubig-alat.
T200 ROV thruster ng Blue Robotics
Gumagamit ang mga underwater glider ng ibang anyo ng propulsion na kilala bilang variable-buoyancy propulsion. Gumagamit ang paraang ito ng panloob na pantog na maaaring palakihin o impis upang baguhin ang densidad ng sasakyan, na ginagawa itong umakyat o lumubog kung kinakailangan. Gumagamit ang glider ng mga hydrofoil upang makabuo ng pasulong na paggalaw habang bumababa ang sasakyan, na nagreresulta na ang pattern ng paggalaw ng glider ay kahawig ng isang sawtooth profile. Dahil sa kakulangan ng mga bahagi tulad ng mga motor, nangangailangan ang mga ito ng napakakaunting kapangyarihan at maaaring gumana nang mas matagal kaysa sa maraming karaniwang AUV.