Aufrufe: 26 Autor: Site-Editor Veröffentlichungszeit: 20.10.2023 Herkunft: Website


Finden Sie Lieferanten und Hersteller von Schiffsantriebssystemen für unbemannte Unterwasserfahrzeuge; UUV, AUV, ROV, einschließlich Marine-Triebwerke, Unterwasser-Elektromotoren und Antriebe mit variablem Auftrieb.
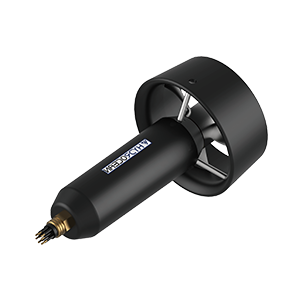
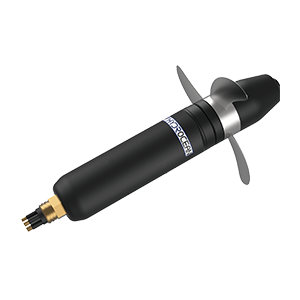
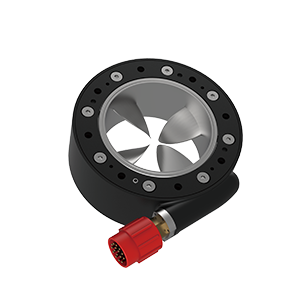
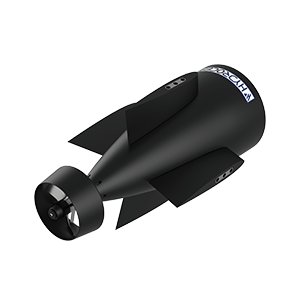
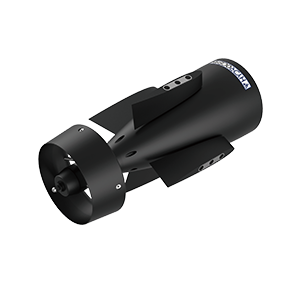
Die gebräuchlichste Form des Schiffsantriebssystems für AUVs (autonome Unterwasserfahrzeuge) und ROVs (ferngesteuerte Fahrzeuge) ist das Schiffsstrahlruder. Unterwasserstrahlruder sind Antriebsgeräte, die einen Propeller mit einem hydraulischen oder elektrischen Motor kombinieren. Hydraulische Triebwerkssysteme nehmen aufgrund der zusätzlichen Komponenten wie Ventile und Rohre viel Platz und Gewicht ein und sind daher normalerweise nur in größeren ROVs der Arbeitsklasse zu finden.
Boxfish ROV mit acht 3D-vektorisierten Schiffstriebwerken
BlueROV2 mit Blue Robotics T200 ROV-Triebwerken
Elektrische Unterwasserstrahlruder verwenden normalerweise bürstenlose Gleichstrom- oder Permanentmagnet-Synchronmotoren. Diese Motoren können in luft- oder ölgefüllten Hohlräumen abgedichtet sein oder ein überflutetes Design verwenden, das den Kontakt von Wasser mit dem Motor ermöglicht und so für zusätzliche Kühlung und Schmierung sorgt.
Einige UUVs (unbemannte Unterwasserfahrzeuge) verfügen möglicherweise über Triebwerke, die so angeordnet sind, dass sie einen Vektorschub erzeugen, der es dem Fahrzeug ermöglicht, seine Bewegungsrichtung präzise zu steuern. ROVs sind üblicherweise mit vier, sechs oder acht ROV-Triebwerken ausgestattet. Mindestens sechs Triebwerke sind erforderlich, um die volle Bewegungsfreiheit von sechs Freiheitsgraden (Schwingen, Heben, Schwanken, Rollen, Nicken und Gieren) zu gewährleisten.
Propeller, die Rotation in Schub umwandeln, müssen für maximale Effizienz auf das Motordrehmoment abgestimmt sein. Sie müssen außerdem aus einem korrosionsbeständigen Material wie einer Aluminium-Edelstahl-Legierung hergestellt sein, da sie ständig in Salzwasser getaucht sind.
T200 ROV-Triebwerk von Blue Robotics
Unterwassergleiter verwenden eine andere Antriebsform, die als Antrieb mit variablem Auftrieb bekannt ist. Bei dieser Methode wird eine interne Blase verwendet, die aufgeblasen oder entleert werden kann, um die Dichte des Fahrzeugs zu ändern und es je nach Bedarf aufsteigen oder sinken zu lassen. Das Segelflugzeug nutzt Tragflächen, um beim Sinkflug eine Vorwärtsbewegung zu erzeugen, sodass das Bewegungsmuster des Segelflugzeugs einem Sägezahnprofil ähnelt. Aufgrund des Fehlens von Komponenten wie Motoren benötigen sie sehr wenig Strom und können länger betrieben werden als viele typische AUVs.